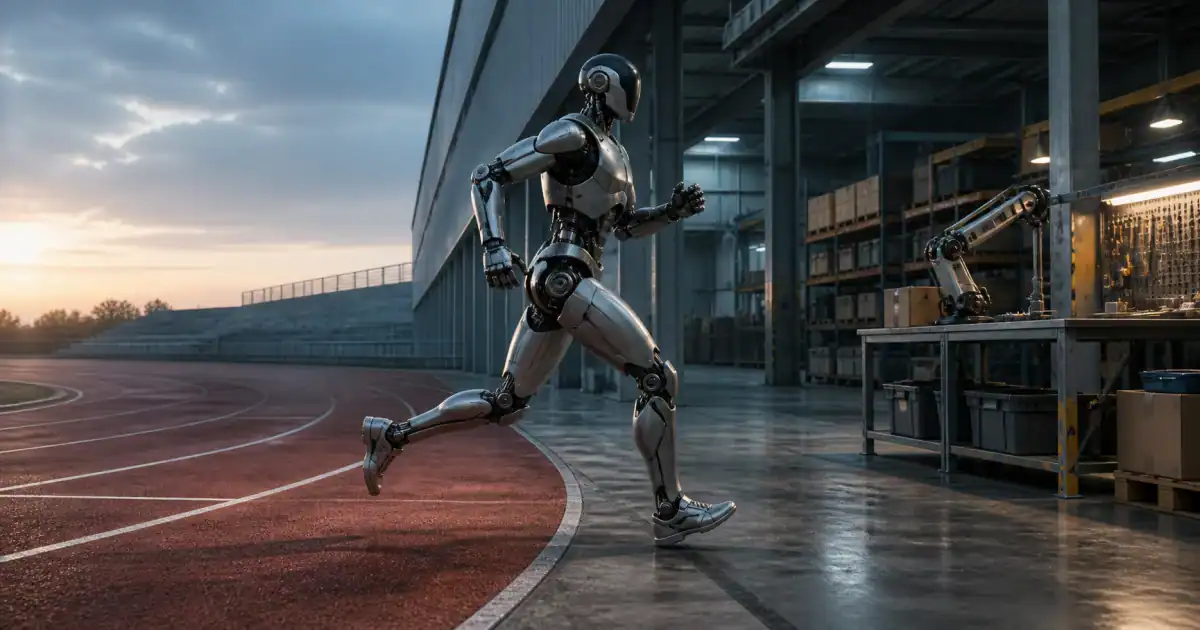
Los robots humanoides ya corren, cargan objetos y recorren escenarios construidos para personas, pero una demostración espectacular no equivale a un trabajador autónomo. El salto decisivo no consiste en ganar una carrera: consiste en repetir una tarea útil durante horas, sin caerse, dañar a nadie ni necesitar una intervención constante.
En agosto de 2026, un robot completó una clasificatoria de 100 metros en 9,39 segundos durante los Juegos Mundiales de Robots Humanoides de Pekín. La cifra fue inferior al récord humano de Usain Bolt, 9,58 segundos, y produjo un titular irresistible. También mostró por qué esta tecnología necesita una lectura más cuidadosa: velocidad, autonomía general y utilidad comercial son capacidades distintas.
Qué son los robots humanoides y por qué tienen nuestra forma
Los robots humanoides son máquinas cuyo cuerpo reproduce elementos de la anatomía humana, normalmente un torso, dos brazos y dos piernas. No tienen que parecer una persona en el rostro ni imitar todos sus movimientos. Su ventaja teórica es funcional: puertas, escaleras, estanterías, herramientas y puestos de trabajo fueron diseñados alrededor de nuestras proporciones.
Un robot con ruedas suele ser más estable y eficiente sobre un suelo liso. Un brazo industrial fijo puede mover piezas con más velocidad y precisión. La forma de los robots humanoides solo cobra sentido cuando una máquina debe desplazarse por ambientes variados y utilizar infraestructura existente sin reconstruirla por completo.
La Federación Internacional de Robótica identifica precisamente ese objetivo: crear ayudantes capaces de trabajar en entornos centrados en el cuerpo humano. Pero también advierte que las aplicaciones concretas, la viabilidad económica y las diferencias entre regiones todavía deben demostrarse. Una silueta familiar resuelve compatibilidad física; no resuelve por sí sola inteligencia, equilibrio o fiabilidad.
Robots humanoides a 9,39 segundos: un récord con letra pequeña
La información oficial de los Juegos de Pekín indica que participaron 666 equipos de 16 países con más de 2.000 robots. En una carrera clasificatoria, la máquina del equipo Tianzhuo terminó los 100 metros en 9,39 segundos. Fue una mejora enorme frente a los registros robóticos anteriores.
Compararlo con Bolt permite entender la magnitud de la velocidad, pero no convierte la prueba en un duelo deportivo homologado. Un corredor humano sale desde bloques, reacciona a una señal, mueve su propio organismo bajo reglamentos atléticos y completa una carrera fiscalizada. Para evaluar el registro robótico habría que conocer con igual precisión la salida, el sistema de control, la superficie, el grado de asistencia y las condiciones de cronometraje.
El dato sigue siendo relevante. Correr rápido exige coordinación dinámica, control de impactos y correcciones continuas para evitar una caída. Demuestra que la locomoción bípeda progresa con rapidez. Lo que no demuestra es que la misma máquina pueda recoger una prenda deformable, abrir una puerta desconocida, decidir qué hacer ante un obstáculo y trabajar un turno entero.
Qué pueden hacer hoy los robots humanoides
Las capacidades actuales se concentran en cuatro grupos. El primero es la locomoción: caminar, correr, girar, levantarse y superar desniveles. Los vídeos más vistosos suelen pertenecer aquí porque el avance resulta fácil de comparar y de compartir.
El segundo es la manipulación. Algunos prototipos toman cajas, clasifican objetos, utilizan herramientas simples o trasladan componentes. Es una frontera más difícil de lo que parece. Una mano humana combina tacto, fuerza, precisión y adaptación a formas imprevisibles. Una caja rígida y colocada siempre en el mismo sitio es mucho más sencilla que un cable flexible o una pieza parcialmente oculta.
El tercero es la percepción. Cámaras, sensores de profundidad y fuerza permiten localizar objetos, estimar posiciones y detectar contactos. Los modelos de aprendizaje ayudan a reconocer escenas y traducir una instrucción en una secuencia de acciones. Sin embargo, un cambio de iluminación, un objeto nuevo o una persona que cruza puede convertir una rutina fiable en una excepción.
El cuarto es la planificación. Aquí los humanoides pueden apoyarse en sistemas parecidos a los agentes de IA: reciben una meta, dividen el trabajo en pasos y revisan parte del resultado. Esa capa de software no elimina los errores físicos. Si un programa se equivoca en una pantalla, puede reiniciarse; si un cuerpo metálico calcula mal una fuerza, puede romper una pieza o lesionar a alguien.
De la demostración al trabajo útil
Conviene separar cuatro etapas que a menudo aparecen mezcladas. Un récord prueba una capacidad concreta en condiciones definidas. Un prototipo integra varias capacidades, aunque todavía falle con frecuencia. Un piloto lleva la máquina a un entorno real y mide productividad, seguridad y mantenimiento. Un producto ofrece un resultado repetible con soporte, coste y responsabilidades claras.
La mayoría de los anuncios impresionantes se sitúan en las dos primeras etapas. La presentación de World Robotics 2025 de la IFR señalaba que no existía uso masivo de humanoides y que numerosos fabricantes trabajaban con demostradores, prototipos o primeras pruebas. Eso no implica que todo sea humo. Significa que la industria todavía está descubriendo en qué tareas la forma humana compensa su complejidad.
Los primeros usos plausibles de los robots humanoides son estrechos y controlados: mover materiales en una fábrica, alimentar una máquina, inspeccionar instalaciones o realizar tareas peligrosas. Allí el entorno puede mapearse, el acceso restringirse y el rendimiento compararse con una alternativa conocida. Una casa es mucho más hostil: está llena de niños, mascotas, objetos frágiles, superficies cambiantes y órdenes ambiguas.
La pregunta comercial tampoco es si un robot puede hacer algo una vez, sino cuánto cuesta cada operación correcta. Si necesita supervisión remota frecuente, recargas largas o técnicos especializados, quizá un sistema convencional resulte mejor. La adopción dependerá del coste total, no del precio de compra ni del vídeo más convincente.
Los límites que no resuelve una carrera
La batería es uno de los principales cuellos de botella de los robots humanoides. Un cuerpo bípedo debe mover muchas articulaciones y corregir el equilibrio continuamente. Más energía añade peso; más peso exige más energía. La autonomía publicada en una ficha técnica tampoco equivale a horas de trabajo intenso con carga.
Las manos representan otro límite. Caminar por una ruta conocida puede automatizarse con relativa estabilidad, mientras que sujetar objetos cotidianos exige ajustar fuerza y postura en milisegundos. El robot debe detectar que una taza resbala sin aplastarla y manipular una bolsa que cambia de forma. La destreza general sigue lejos de la humana.
También importa la fiabilidad. Una tasa de éxito del 95 % puede parecer alta en un laboratorio, pero supone un fallo cada veinte intentos. En una cadena que repite miles de ciclos, esa cifra sería inaceptable. Para convertirse en producto, los robots humanoides necesitan gestionar excepciones, recuperarse de errores y explicar cuándo requieren ayuda.
La conectividad abre una dificultad adicional. La nube puede aportar modelos más potentes, actualizaciones y supervisión, pero introduce latencia, privacidad y dependencia de la red. La infraestructura de internet deja de ser un fondo invisible cuando una orden física depende de ella. Las funciones críticas deben degradarse de forma segura aunque se pierda la conexión.
Seguridad: no basta con enseñarles a detenerse
Los robots humanoides combinan masa, velocidad y alcance dentro del espacio de las personas. Su seguridad depende del diseño mecánico, los límites de fuerza, la detección, el control y la integración en cada tarea. No existe un único interruptor capaz de cubrir todas las situaciones.
La norma ISO 10218-1:2025 establece requisitos de diseño seguro y reducción de riesgos para robots industriales. Su propio alcance distingue el robot como máquina de la aplicación completa, cuya integración se aborda aparte. Esa separación es esencial: una plataforma puede incorporar protecciones y volverse peligrosa si utiliza una herramienta inadecuada o trabaja en un espacio mal diseñado.
Los entornos domésticos y públicos añaden incertidumbre y quedan fuera de parte del marco industrial. Una máquina generalista tendrá que reconocer personas vulnerables, anticipar contactos y fallar hacia un estado seguro. También habrá que determinar quién responde por una decisión: fabricante, integrador, propietario, operador o proveedor del modelo.
La carrera industrial entre China, Estados Unidos y Europa
China dispone de una gran base manufacturera, cadenas de suministro de componentes y apoyo público para los robots humanoides. Estados Unidos concentra empresas de software, capital y modelos de inteligencia artificial. Europa posee fabricantes industriales y una tradición fuerte en automatización y seguridad. Estas ventajas no producen automáticamente un ganador único.
La carrera real se libra en motores, reductores, sensores, baterías, manos, datos, fabricación y servicio técnico. Un prototipo excelente puede fracasar si sus componentes son caros o si no puede mantenerse. A la inversa, una máquina menos espectacular puede imponerse si funciona de manera previsible y se fabrica a escala.
Por eso los Juegos de Pekín tienen dos lecturas. Son una exhibición y, a la vez, una prueba de la rapidez con la que un ecosistema construye, ensaya y mejora hardware. Pero el número de equipos o una marca atlética no demuestra productividad agregada. La propaganda tecnológica empieza cuando una capacidad real se utiliza para dar por resueltas todas las demás.
La paradoja del cuerpo: parecer humanos sin ser generalistas
Aquí aparece la tensión central de los robots humanoides. Cuanto más familiar resulta su cuerpo, más fácil es atribuirles capacidades humanas que no poseen. Ver una máquina caminar invita a imaginar que también comprende el contexto, anticipa consecuencias y se adapta a cualquier tarea. La apariencia funciona como una promesa cognitiva.
Esa confusión beneficia al marketing. Un brazo industrial no necesita fingir que es un compañero; un humanoide se presenta como futuro colega, cuidador o asistente. La forma puede ser técnicamente útil y, al mismo tiempo, exagerar nuestra percepción de autonomía.
El impacto sobre el futuro del trabajo tampoco llegará como una sustitución instantánea de profesiones completas. Primero cambiarán tareas delimitadas y peligrosas. Después podrían reorganizarse puestos alrededor de supervisión, mantenimiento y gestión de excepciones. La velocidad dependerá tanto de economía y regulación como de inteligencia artificial.
La prueba definitiva no está en la pista
Los robots humanoides han dejado de ser únicamente una fantasía visual. Pueden desplazarse con una agilidad impensable hace pocos años, integrar percepción y ejecutar rutinas físicas útiles. El registro de 9,39 segundos es una señal auténtica de progreso en locomoción.
Pero correr es una prueba estrecha. La madurez se medirá cuando una máquina pueda completar miles de ciclos variados, reconocer cuándo no sabe qué hacer, convivir con personas y justificar su coste. Entre el vídeo y el despliegue quedan batería, manos, fiabilidad, seguridad, mantenimiento y responsabilidad legal.
La pregunta ya no es si veremos cuerpos robóticos capaces de impresionarnos. Ya están aquí. La cuestión importante es cuántos pasarán de prototipo a herramienta cotidiana sin trasladar sus fallos a quienes comparten el espacio con ellos. El futuro de los humanoides no lo decidirá el récord más rápido, sino el trabajo más aburrido que puedan repetir bien.
Deja una respuesta